闪灯改变的是人能看清的亮灭状态;PWM 则把一个短周期分成亮和灭两部分,通过改变点亮时间比例调节平均亮度。本课用 GPTimer 中断逐槽写 GPIO,做出 0%、25%、50%、75%、100% 五档亮度。
配套工程:examples/10-software-pwm。当前代码已在默认配置的隔离副本中通过 ESP-IDF v5.5.5 编译,本次未烧录;亮度、频率和抖动尚待实板验收。
教材“SW_PWM”使用 LEDC 生成波形,由软件调用 API 更新占空比。本课进一步拆解波形生成过程,在 GPTimer 中断中用软件决定 GPIO 的高低电平。理解两者后,再进入第 11 课的 LEDC 硬件渐变。
一图看懂关键调用
实线表示同一执行路径上的顺序,虚线表示锁共享或硬件触发;蓝色区域是任务上下文,橙色区域是中断上下文。图源为 call-flow.dot,用 dot -Tsvg call-flow.dot -o call-flow.svg 重新生成。
任务只更新目标并等待展示时间,逐槽 GPIO 输出由 ISR 持续执行。soft_pwm_set() 不立即改当前周期,下一次相位归零才锁存目标。每槽 500 μs、每周期 20 槽,得到 100 Hz PWM;GPTimer 中断频率是 2000 Hz。
1. GPIO1 的有效电平决定占空比怎么解释
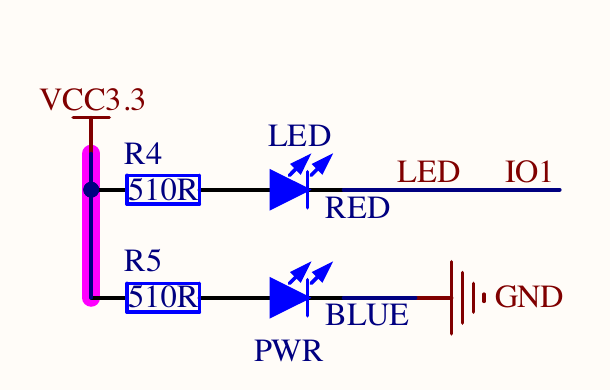
板载红色 LED 低电平点亮。因此本课约定“逻辑亮度”是低电平占整个周期的比例。示波器按高电平计算的 duty 会与它互补。
| 逻辑亮度 | 低电平槽数 | 高电平槽数 | 预期现象 |
|---|---|---|---|
| 0% | 0 | 20 | 熄灭 |
| 25% | 5 | 15 | 较暗 |
| 50% | 10 | 10 | 中间亮度 |
| 75% | 15 | 5 | 较亮 |
| 100% | 20 | 0 | 常亮 |
真实视觉亮度与 duty 不成简单线性关系。实验要观察各档亮度是否有变化;50% duty 并不表示人眼感受到的亮度恰好是一半。
2. 先算清频率、时间槽与中断负担
本例每 500 us 进入一次 GPTimer 报警回调,每周期 20 槽:
1PWM 周期 = 500 us × 20 = 10000 us = 10 ms
2PWM 频率 = 1 / 10 ms = 100 Hz
3逻辑亮度步长 = 1 / 20 = 5%
4中断频率 = 100 Hz × 20 = 2000 次/秒
20 槽提供包含两端在内的 21 个逻辑亮度值。这是按槽数描述的分辨率,不应称为“20 位分辨率”。
如果希望同时做到 1 kHz PWM 和 256 槽,就要每秒执行 256000 次中断,单槽仅约 3.9 us。中断处理和函数调用很容易占满这段时间,因此本课采用较保守的教学参数,不追求高频、高精度。
3. BSP 如何逐槽产生波形
components/BSP/SOFT_PWM 独占 GPIO1 和 GPTimer,向应用提供两个接口:
1// 初始化硬件并启动软件 PWM,默认熄灭。
2void soft_pwm_init(void);
3// 设置下一周期的点亮槽数,有效范围 0..20。
4void soft_pwm_set(unsigned slots_on);
PWM_GPIO 在 soft_pwm.c 中定义为 GPIO_NUM_1。GPTimer 配置为 1 MHz,每计数一次是 1 us;报警值为 500,未写出的重载值默认为 0。回调的关键部分是:
1// s_phase 依次经过 0..19,前 s_active 个槽点亮。
2gpio_set_level(PWM_GPIO, s_phase < s_active ? 0 : 1);
3s_phase = (s_phase + 1) % SOFT_PWM_SLOTS;
ISR 不等待、不分配内存、不打印日志。这里必须在 ISR 写 GPIO:如果每个槽都先通知任务,再由任务写 GPIO,调度延迟会进一步破坏波形。
ISR 中只保留锁存目标值、输出电平和推进相位三项操作,其他业务仍应放在任务中。
4. 新占空比为什么到下一周期才生效
假设当前周期已经走到第 12 槽,此时把亮度从 25% 改为 75%。如果直接修改当前比较值,后半周期可能突然再次点亮,出现一个周期内两段低电平。
本例区分两个变量:
s_pending:任务刚提交的新目标。s_active:当前周期已经锁存的目标。
1if (s_phase == 0) {
2    // ISR 与任务共享 pending,使用同一把自旋锁保护。
3    portENTER_CRITICAL_ISR(&s_lock);
4    s_active = s_pending;
5    portEXIT_CRITICAL_ISR(&s_lock);
6}
任务通过对应的 portENTER_CRITICAL() 写入 s_pending。ESP32-S3 是双核,不能用一个 volatile 就宣称共享访问安全。s_phase、s_active 则只由 ISR 修改。
新目标最迟在下一个 PWM 周期边界锁存。因此,从任务提交目标到输出生效,可能相差接近 10 ms。
5. 亮度演示任务
1const unsigned levels[] = {0, 5, 10, 15, 20};
2while (1) {
3    for (unsigned i = 0; i < sizeof(levels) / sizeof(levels[0]); ++i) {
4        soft_pwm_set(levels[i]);
5        // 停留 1.5 秒便于观察档位,PWM ISR 会继续运行。
6        vTaskDelay(pdMS_TO_TICKS(1500));
7    }
8}
soft_pwm_init() 在进入展示循环前调用一次。这里没有同时处理按键,所以允许任务等待一个档位的展示时间。如果之后加按键控制,应参考第 09 课的时间戳状态机,避免让同一个业务任务睡满 1.5 秒。
6. 软件 PWM 的边界
GPTimer 自动重载稳定地安排报警,但 GPIO 仍是 CPU 执行代码后才改变。中断被延迟时,实际脉冲宽度就会改变;延迟过久也不能保证补执行所有历史时间槽。
工程没有启用 GPTimer cache safe 模式,Flash cache 不可用时中断可能延后。不要把本例作为 Flash 写入期间仍然严格连续的波形源。也不能只加 IRAM_ATTR 就声称安全,还需要检查驱动、GPIO 操作和数据放置。
100 Hz 只是教学参数,移动视线或用相机拍摄仍可能看见闪烁或条纹。实际产品需要结合负载、视觉要求与功耗选频率,连续 LED 调光优先使用 LEDC。
用到的 GPTimer、GPIO 与临界区函数查询表
名称链接到 ESP-IDF v5.5.5 官方文档或该版本源码。表中的调用环境按本课用法标注;带 FromISR 的接口用于中断,普通任务接口不能直接搬进 ISR。
| 函数或宏 | 本课用途 | 调用环境 |
|---|---|---|
gptimer_new_timer() | 按配置申请硬件定时器 | 普通任务,不能在 ISR 中调用 |
gptimer_register_event_callbacks() | 注册报警回调和用户参数 | 普通任务,不能在 ISR 中调用 |
gptimer_set_alarm_action() | 设置报警计数、重载值与自动重载 | 本课在任务中配置;驱动也支持 ISR 调用 |
gptimer_enable() | 使能定时器及相关资源 | 普通任务,不能在 ISR 中调用 |
gptimer_start() | 开始计数 | 本课在任务中启动;驱动也支持 ISR 调用 |
gpio_config() | 把 GPIO1 配置为输出 | 普通任务,不能在 ISR 中调用 |
gpio_set_level() | 在每个时间槽写 GPIO1 电平 | 本课在任务初始化及 GPTimer ISR 中调用 |
portENTER_CRITICAL() | 任务中进入共享数据临界区 | 任务中,与同一把自旋锁配对 |
portEXIT_CRITICAL() | 任务中退出共享数据临界区 | 任务中,与进入操作配对 |
portENTER_CRITICAL_ISR() | ISR 中进入共享数据临界区 | ISR 中,与同一把自旋锁配对 |
portEXIT_CRITICAL_ISR() | ISR 中退出共享数据临界区 | ISR 中,与进入操作配对 |
vTaskDelay() | 按 tick 数阻塞当前任务 | 普通任务,不能在 ISR 中调用 |
pdMS_TO_TICKS() | 毫秒换算为 tick 数 | 计算宏,不会延时 |
定时器参数与生命周期
gptimer_new_timer(&config, &timer) 从配置读取时钟源、计数方向和 resolution_hz,通过第二个参数写回句柄。成功返回 ESP_OK;没有空闲硬件可返回 ESP_ERR_NOT_FOUND,内存不足可返回 ESP_ERR_NO_MEM。
gptimer_register_event_callbacks(timer, &callbacks, user_ctx) 为该实例注册回调,第三个参数会原样传给回调。它必须在使能之前调用。gptimer_set_alarm_action(timer, &alarm) 设置 alarm_count、reload_count 与自动重载标志,计数值不是直接以毫秒表示的时间。
gptimer_enable(timer) 准备资源,gptimer_start(timer) 才开始计数。这几项配置和控制接口成功返回 ESP_OK,参数或生命周期状态不符时按接口返回 ESP_ERR_INVALID_ARG、ESP_ERR_INVALID_STATE 等错误。
本课分辨率为 1 MHz,报警值 500、重载值 0,每 500 μs 进入一次 on_slot。回调没有唤醒任务,返回 false,无需请求任务切换。
GPIO 参数与有效电平
gpio_config(&gpio) 读取输出模式和引脚位掩码;gpio_set_level(GPIO_NUM_1, level) 的两个参数是引脚号和电平,0 点亮、1 熄灭。两者成功返回 ESP_OK,参数错误返回 ESP_ERR_INVALID_ARG。gpio_set_level() 可以在 ISR 中调用,但本工程未启用 cache safe 模式,不能由此推断 Flash cache 关闭时波形仍连续。
同一把锁的两套入口
四个临界区宏都接收 &s_lock,没有返回值。任务使用不带 _ISR 的入口和出口,中断使用带 _ISR 的版本,必须配对并操作同一把锁。这里只保护 s_pending 的短暂读写,不在锁内延时、打印或等待其他资源。
portMUX_TYPE 是锁类型,portMUX_INITIALIZER_UNLOCKED 把它初始化为未占用状态;两者不是函数。相关宏定义见表中的官方 portmacro.h 链接。
档位展示与 BSP 接口
soft_pwm_init()、soft_pwm_set(slots_on) 均返回 void。后者接受 0..20 点亮槽数,越界时直接忽略,不返回错误码;合法目标写入 s_pending,在下一 PWM 周期边界锁存。
tick、毫秒与等待时间
pdMS_TO_TICKS(ms) 返回按 tick 频率换算的 tick 数,不会让任务等待。vTaskDelay(ticks) 才会阻塞当前任务,没有返回值;时间受 tick 粒度和调度影响,不能把毫秒换算结果当成精确的物理延时。
本课用 vTaskDelay(pdMS_TO_TICKS(1500)) 展示每档亮度。任务阻塞时,GPTimer 中断继续逐槽输出。
当前代码的接口与错误处理
| 本工程接口 | 用途与条件 | 返回类型 |
|---|---|---|
soft_pwm_init() | 配置 GPIO1 与 GPTimer,输出初始熄灭 | void |
soft_pwm_set(slots_on) | 合法范围 0..20;越界直接忽略,合法值在周期边界生效 | void |
这些接口属于配套工程 BSP 或业务代码,不是同名的 ESP-IDF 底层 API。返回 void 的接口没有可检查的返回值,不能直接放进 ESP_ERROR_CHECK()。
当前教学版省略了多项初始化、资源创建和驱动调用的返回值检查。查询表保留底层 API 的成功与失败返回值,表示接口本身的约定;不代表当前源码已经检查。若要补齐,应在 BSP 内处理底层错误、按需返回 esp_err_t,并单独判断 FreeRTOS 创建结果。
7. 编译、烧录与测量
1# 激活 IDF 后构建本课。
2source ~/.espressif/tools/activate_idf_v5.5.5.sh
3cd ~/mycode/esp32-blog/examples/10-software-pwm
4idf.py build
5# 用实际端口烧录并查看每 1.5 秒一次的亮度档位日志。
6idf.py -p <实际串口> flash monitor
预期日志依次为 logical brightness=0%、25%、50%、75%、100%,然后循环。肉眼检查五档变化;有仪器时,将探头接 GPIO1,地接板上 GND,观察约 10 ms 周期。
25% 逻辑亮度时,预期低电平约 2.5 ms,高电平约 7.5 ms;0% 和 100% 是稳定电平,不能要求它们仍然有 PWM 边沿。不要把 GPIO 接入超过 3.3V 的外部驱动信号。
完成标准:能设置任意 0..20 槽、看到档位变化,并解释 f_ISR = f_PWM × 槽数。测量值与理论值不同时,应分别检查参数和中断延迟;仅凭串口日志无法判断波形是否合格。
对照教材:第 17 章的 ledc_set_duty() 和 ledc_update_duty() 只在软件侧修改目标,波形始终由 LEDC 硬件产生。本课的 GPIO 写入频率随槽数增加,是为了展示真正的软件逐槽 PWM 成本。
相关依据:GPTimer 驱动与回调约束、LEDC 软件更新占空比接口。
下一课:LEDC 硬件 PWM:制作平滑呼吸灯。