上一篇介绍了 ESP-IDF、EIM 与 VS Code 的安装,以及用 hello_world 验证编译的方法。这一篇跟着《DNESP32S3 使用指南(IDF 版)》第 10 章,控制正点原子 DNESP32S3 的红色用户 LED。我们会做两遍同一件事:
- 2.1 单文件点灯:除 ESP-IDF 必需的构建文件外,应用逻辑全写在
main/main.c,先弄明白 GPIO 怎样让灯亮灭。 - 2.2 BSP 分层点灯:保持引脚、时序和实验现象不变,把板级细节从
main.c移到components/BSP/LED/,再比较这样做的收益与成本。
两节各有一个可独立构建的示例工程;建议先完成 2.1,再读 2.2。
2.1 单文件工程和2.2 BSP 工程都已在 macOS 的 ESP-IDF v5.5.5 下执行 idf.py set-target esp32s3、idf.py build,编译成功。本机已经通过 USB 识别出 ESP32-S3,但尚未烧录;Ubuntu 26.04、实际闪灯和串口日志仍待验证。
先读原理图:GPIO1 控制哪盏灯
下面两幅是 ATK_DNESP32S3_V1.2.pdf 的局部图(图源:正点原子课程资料)。第一幅找芯片引脚,第二幅顺着同名网络找到 LED 电路。
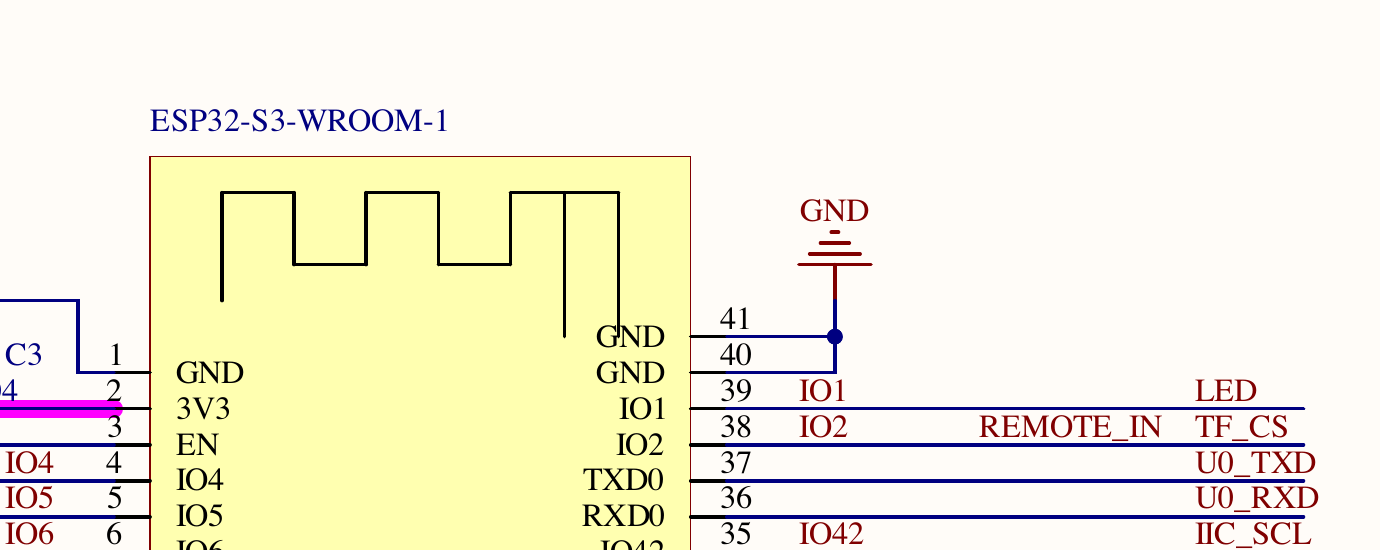
图 1:模组的物理 39 脚标为 IO1,网络名为 LED。程序里用的是 GPIO1,不是 GPIO39。
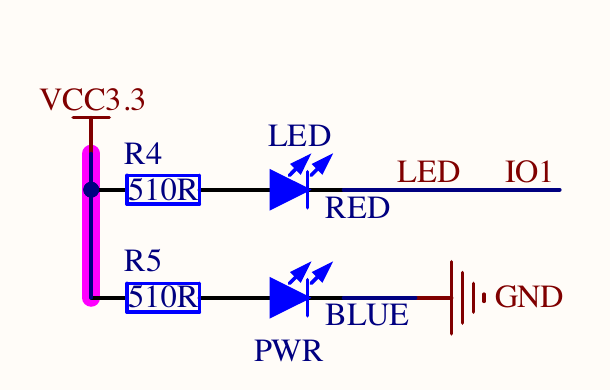
图 2:VCC3.3 → R4(510 Ω)→ 红色 LED → LED/IO1。下方蓝色 PWR 灯接电源与 GND,是电源指示灯,不由 GPIO1 控制。
因此,GPIO1 输出低电平时,电流经 R4 和红色 LED 流向 GPIO1,红灯点亮;输出高电平时红灯熄灭。教材第 10 章和官方 01_led 工程也使用 GPIO1。
| 要核对的量 | 本篇取值 |
|---|---|
| 目标芯片 | ESP32-S3:esp32s3 |
| 红色用户 LED | GPIO1(模组物理 39 脚) |
| 有效电平 | 低电平亮,高电平灭 |
| 预期现象 | 亮 500 毫秒、灭 500 毫秒,循环 |
2.1 一个 main.c 完成点灯
用 idf.py 创建空工程
先激活 ESP-IDF;每开一个新终端都要重新激活。下方的 v5.5.5 是本机 macOS 上已验证的 EIM 安装版本。Ubuntu 用户先按上一篇的激活步骤找到本机脚本,替换这一行的版本号。项目路径不要包含空格。
 1# 激活 EIM 安装的 ESP-IDF v5.5.5;每个新终端都要执行一次。
 2source "$HOME/.espressif/tools/activate_idf_v5.5.5.sh"
 3
 4# 确认当前终端使用的 ESP-IDF 版本。
 5idf.py --version
 6
 7# 新建并进入用于保存练习工程的目录。
 8mkdir -p "$HOME/esp"
 9cd "$HOME/esp"
10
11# 让 idf.py 生成最小工程骨架。
12idf.py create-project 02-01-main-led
13cd 02-01-main-led
14
15# 生成的源文件名带工程名;改为更常见的 main.c。
16mv main/02-01-main-led.c main/main.c
create-project 生成根目录和 main/ 的 CMake 文件,以及一个空的 app_main()。它没有自动选择 ESP32-S3。根目录 CMakeLists.txt 保持生成的 project(02-01-main-led);我们只需要把 main/CMakeLists.txt 改成:
1# 将 main.c 注册为 main 组件的源文件。
2# GPIO 驱动只在本组件内部使用,所以声明为私有依赖。
3idf_component_register(SRCS "main.c"
4                    INCLUDE_DIRS "."
5                    PRIV_REQUIRES esp_driver_gpio)
这里显式写出 main 的 GPIO 驱动依赖;driver/gpio.h 只在 main.c 中使用,所以采用 PRIV_REQUIRES。再在根目录新建 sdkconfig.defaults,记录目标芯片和这块板的 16 MB Flash:
1# DNESP32S3 使用 ESP32-S3 芯片。
2CONFIG_IDF_TARGET="esp32s3"
3# 开发板搭载 16 MB Flash。
4CONFIG_ESPTOOLPY_FLASHSIZE_16MB=y
此时还没有 BSP。main.c 是唯一承载应用逻辑的 C 文件;CMake 和 sdkconfig.defaults 是构建配置,不是另一套点灯代码。
在 main.c 直接控制 GPIO
把 main/main.c 完整替换为下面的代码:
 1#include <stdbool.h>
 2#include "driver/gpio.h"
 3#include "esp_check.h"
 4#include "esp_log.h"
 5#include "freertos/FreeRTOS.h"
 6#include "freertos/task.h"
 7
 8// DNESP32S3 V1.2 板载红色用户 LED 连接到 GPIO1。
 9#define LED_GPIO GPIO_NUM_1
10
11// ESP_LOGI 会把这个字符串作为日志标签,便于区分日志来源。
12static const char *TAG = "led_demo";
13
14/**
15 * @brief 设置板载红色 LED 的亮灭状态。
16 *
17 * 原理图中的连接方式是:3.3 V -> 限流电阻 -> LED -> GPIO1。
18 * 因此 GPIO1 输出低电平时形成电流通路,LED 点亮;
19 * 输出高电平时 LED 熄灭。这叫“低电平有效”。
20 */
21static esp_err_t led_set(bool on)
22{
23    // on 为 true 时写 0,on 为 false 时写 1。
24    return gpio_set_level(LED_GPIO, on ? 0 : 1);
25}
26
27/**
28 * @brief 把 LED 引脚初始化为普通 GPIO 输出,并让 LED 默认熄灭。
29 */
30static esp_err_t led_init(void)
31{
32    const gpio_config_t config = {
33        // pin_bit_mask 的每一位对应一个 GPIO;左移 GPIO1 位就是选择 GPIO1。
34        .pin_bit_mask = 1ULL << LED_GPIO,
35        // LED 只需要输出高、低电平,不需要输入功能。
36        .mode = GPIO_MODE_OUTPUT,
37        // 板上已有完整的 LED 电路,不启用芯片内部上下拉电阻。
38        .pull_up_en = GPIO_PULLUP_DISABLE,
39        .pull_down_en = GPIO_PULLDOWN_DISABLE,
40        // 点灯不使用 GPIO 中断。
41        .intr_type = GPIO_INTR_DISABLE,
42    };
43
44    // gpio_config() 返回 ESP_OK 表示配置成功,否则把错误交给调用者。
45    esp_err_t err = gpio_config(&config);
46    if (err != ESP_OK) {
47        return err;
48    }
49
50    // 初始化结束后先灭灯,避免程序启动时 LED 状态不明确。
51    return led_set(false);
52}
53
54void app_main(void)
55{
56    // 初始化失败时打印错误位置并终止程序,便于入门阶段排错。
57    ESP_ERROR_CHECK(led_init());
58
59    // app_main 运行在 FreeRTOS 任务中;这个循环让 LED 持续闪烁。
60    while (1) {
61        ESP_ERROR_CHECK(led_set(true));
62        ESP_LOGI(TAG, "LED on");
63        // 把 500 毫秒换算成当前 FreeRTOS 配置对应的 tick 数。
64        vTaskDelay(pdMS_TO_TICKS(500));
65
66        ESP_ERROR_CHECK(led_set(false));
67        ESP_LOGI(TAG, "LED off");
68        vTaskDelay(pdMS_TO_TICKS(500));
69    }
70}
看这段程序时抓住三件事:gpio_config() 将 GPIO1 配成输出;led_set(true) 输出 0 才是点亮红灯;pdMS_TO_TICKS(500) 把 500 毫秒换成 FreeRTOS tick 数。ESP_ERROR_CHECK 会在 GPIO 调用失败时报告错误,日志则帮助我们把程序状态和肉眼看到的灯对起来。
pdMS_TO_TICKS() 做了什么
严格来说,pdMS_TO_TICKS() 是 FreeRTOS 提供的宏,不是普通 C 函数。vTaskDelay() 接收的单位是系统 tick,而我们更习惯用毫秒描述时间。这个宏负责完成两种单位之间的换算:
1tick 数 = 毫秒数 × configTICK_RATE_HZ ÷ 1000
configTICK_RATE_HZ 表示 FreeRTOS 每秒产生多少个 tick。例如:
configTICK_RATE_HZ | 一个 tick 的时间 | pdMS_TO_TICKS(500) 的结果 |
|---|---|---|
| 1000 Hz | 1 ms | 500 tick |
| 100 Hz | 10 ms | 50 tick |
本篇两个配套工程当前生成的 sdkconfig 都是 CONFIG_FREERTOS_HZ=100,所以 pdMS_TO_TICKS(500) 在本例中得到 50 tick。
因此,下面这行表达的是“让当前任务暂停大约 500 毫秒”:
1vTaskDelay(pdMS_TO_TICKS(500));
等待期间,当前任务进入阻塞状态,CPU 可以运行其他任务;它不是占着 CPU 空转 500 毫秒。直接写 vTaskDelay(500) 表达的是“等待 500 个 tick”,只有 tick 频率恰好为 1000 Hz 时才等于 500 毫秒。使用 pdMS_TO_TICKS(500) 能让代码在 tick 频率改变后仍然保持接近 500 毫秒的延时。可以用下面的命令查看当前工程的 tick 频率:
1# 查看 sdkconfig 中的 FreeRTOS tick 频率配置。
2grep '^CONFIG_FREERTOS_HZ=' sdkconfig
编译与实板验收
在 02-01-main-led 根目录运行。set-target 只需在新工程首次选择芯片时执行:
1# 首次配置工程时,明确选择 ESP32-S3。
2idf.py set-target esp32s3
3
4# 只编译,不连接开发板也可以完成这一步。
5idf.py build
6
7# 核对生成配置中的芯片型号和 Flash 容量。
8grep -E 'CONFIG_IDF_TARGET=|CONFIG_ESPTOOLPY_FLASHSIZE=' sdkconfig
配置应显示 esp32s3、16MB。Project build complete 且命令以 0 退出,表示固件编译成功;它还不能证明 LED 闪烁。以后只改普通 C 代码,直接重新 idf.py build 即可。
用支持数据传输的 USB 线连接开发板,插拔前后分别列出设备,找出新出现的串口。Ubuntu 常见 /dev/ttyUSB* 或 /dev/ttyACM*;macOS 用 /dev/cu.*。以下两条按操作系统选一条运行:
1# Ubuntu:查找常见的 USB 转串口和 USB CDC 设备。
2find /dev -maxdepth 1 \( -name 'ttyUSB*' -o -name 'ttyACM*' \) -print | sort
3
4# macOS:烧录时通常选择 cu.*,插拔前后各运行一次更容易判断。
5find /dev -maxdepth 1 -name 'cu.*' -print | sort
确认端口属于开发板后,将下面引号内的示例路径换成刚找到的实际路径:
1# flash 会自动触发编译,monitor 会在烧录后打开串口日志。
2idf.py -p '/dev/cu.替换为开发板端口' flash monitor
Ubuntu 用户把整段路径换成自己的 /dev/ttyUSB* 或 /dev/ttyACM* 端口。flash monitor 会先编译,再烧录并打开串口监视器,无需先单独运行 build。本机当前识别到的 ESP32-S3 端口是 /dev/cu.usbmodem31101;另一个 /dev/cu.usbmodem301NTBKCY8612 属于 LG 显示器控制接口,不是开发板。
验收要同时满足两项:Monitor 交替打印 LED on、LED off;板上的红色用户 LED亮约 0.5 秒、灭约 0.5 秒并循环。蓝色 PWR 灯持续亮属于正常供电现象。Monitor 用 Ctrl+] 退出;若 Linux 报串口权限不足,按上一篇的串口权限步骤处理。
2.2 把同一程序整理成 BSP
BSP 到底是什么
**BSP(Board Support Package,板级支持包)**是把“这块板子怎么接线、怎么初始化和控制外设”的代码集中起来的一种组织方式。这里 components/BSP 是我们给 ESP-IDF 组件取的名字;ESP-IDF 负责按组件的 CMake 声明编译和链接,BSP 这个目录名并不会自动赋予特殊功能。
在 2.1,main.c 同时知道“每 500 毫秒亮灭一次”和“LED 接 GPIO1、低电平亮”。现在保留前者,把后者移到 BSP。为便于重做和对照,2.2 工程是独立快照;两个工程运行后的灯和日志应该完全一样。
从 2.1 工程开始重构
在 ~/esp 创建第二个空工程,复制 2.1 的主程序和配置,再新建 BSP 目录:
 1# 回到保存练习工程的目录,创建第二个独立工程。
 2cd "$HOME/esp"
 3idf.py create-project 02-02-bsp-led
 4cd 02-02-bsp-led
 5
 6# 统一主源文件名,并复制 2.1 的程序和板卡默认配置作为重构起点。
 7mv main/02-02-bsp-led.c main/main.c
 8cp ../02-01-main-led/main/main.c main/main.c
 9cp ../02-01-main-led/sdkconfig.defaults sdkconfig.defaults
10
11# 创建 BSP 组件及其中的 LED 模块目录。
12mkdir -p components/BSP/LED
在 components/BSP/LED/led.h 声明 BSP 对应用层提供的两个动作:
 1#pragma once
 2
 3#include <stdbool.h>
 4#include "esp_err.h"
 5
 6/**
 7 * @brief 初始化 DNESP32S3 板载红色 LED。
 8 *
 9 * @return ESP_OK 表示成功,其他值表示 GPIO 配置失败。
10 */
11esp_err_t led_init(void);
12
13/**
14 * @brief 设置板载红色 LED 的状态。
15 *
16 * 调用者只表达“亮”或“灭”,无需知道 GPIO 编号和有效电平。
17 *
18 * @param on true 点亮,false 熄灭。
19 * @return ESP_OK 表示成功,其他值表示设置失败。
20 */
21esp_err_t led_set(bool on);
在 components/BSP/LED/led.c 放入原来 main.c 里的 GPIO 细节。GPIO1 和低电平有效只在这里出现:
 1#include "led.h"
 2#include "driver/gpio.h"
 3
 4// GPIO 编号属于具体开发板的硬件知识,所以放在 BSP 实现中。
 5#define LED_GPIO GPIO_NUM_1
 6
 7esp_err_t led_init(void)
 8{
 9    const gpio_config_t config = {
10        // 位掩码的第 1 位对应 GPIO1。
11        .pin_bit_mask = 1ULL << LED_GPIO,
12        .mode = GPIO_MODE_OUTPUT,
13        // 板上已有完整的 LED 外部电路,不启用内部上下拉电阻。
14        .pull_up_en = GPIO_PULLUP_DISABLE,
15        .pull_down_en = GPIO_PULLDOWN_DISABLE,
16        .intr_type = GPIO_INTR_DISABLE,
17    };
18
19    esp_err_t err = gpio_config(&config);
20    if (err != ESP_OK) {
21        return err;
22    }
23
24    // GPIO 配置成功后先熄灭 LED,让初始化结果确定、可预期。
25    return led_set(false);
26}
27
28esp_err_t led_set(bool on)
29{
30    // 原理图为 3.3 V -> 电阻 -> LED -> GPIO1,因此低电平点亮。
31    // BSP 在这里完成“逻辑状态”到“硬件电平”的转换。
32    return gpio_set_level(LED_GPIO, on ? 0 : 1);
33}
在 components/BSP/CMakeLists.txt 注册 BSP 组件:
1# LED/led.c 是 BSP 组件的实现文件。
2# 公开 LED 目录后,应用层才能直接包含 led.h。
3# GPIO 驱动只在 BSP 内部使用,所以声明为私有依赖。
4idf_component_register(SRCS "LED/led.c"
5                    INCLUDE_DIRS "LED"
6                    PRIV_REQUIRES esp_driver_gpio)
这里的 INCLUDE_DIRS "LED" 表示:把 LED 目录登记为 BSP 组件的公开头文件搜索目录。这个路径相对于当前组件的 CMakeLists.txt 所在目录计算,因此它实际指向:
1components/BSP/LED/
构建系统会把这个目录加入编译器的头文件搜索路径。由于 main 组件通过 PRIV_REQUIRES BSP 依赖 BSP,它在编译时也能使用 BSP 公开的头文件,所以 main.c 可以直接写:
1#include "led.h"
INCLUDE_DIRS 填的是目录,不是具体的 led.h 文件。它还带有“向依赖者公开”的含义:BSP 自己能找到 led.h,依赖 BSP 的 main 也能找到。假如某个头文件只供 BSP 内部源文件使用、不希望其他组件包含,才应把所在目录写进 PRIV_INCLUDE_DIRS。
main/CMakeLists.txt 不再直接依赖 GPIO 驱动,改为依赖 BSP:
1# main 只调用 BSP 接口,不再直接依赖 GPIO 驱动。
2idf_component_register(SRCS "main.c"
3                    INCLUDE_DIRS "."
4                    PRIV_REQUIRES BSP)
PRIV_REQUIRES BSP 中的 BSP 是组件名。运行 idf.py build 时,ESP-IDF 的 CMake 构建系统会先收集所有可用组件,再按名称解析依赖。默认的组件搜索位置包括:
1$IDF_PATH/components/       # ESP-IDF 自带组件
2项目根目录/components/     # 当前项目自己的组件
3EXTRA_COMPONENT_DIRS        # 工程额外指定的组件目录
在本工程中,构建系统扫描 项目根目录/components/ 的直接子目录时,发现了:
1components/
2└── BSP/
3    └── CMakeLists.txt
一个被搜索到、并且含有 CMakeLists.txt 的目录会被识别为组件;默认情况下,目录名就是组件名。因此 components/BSP/ 注册出的组件名是 BSP,PRIV_REQUIRES BSP 就能把 main 和这个组件关联起来。
这里不是从整个工程中递归搜索任意名为 BSP 的文件夹。components/BSP/LED/ 只是 BSP 组件内部的子目录,由 BSP 自己的 CMakeLists.txt 通过 SRCS "LED/led.c" 和 INCLUDE_DIRS "LED" 管理。如果把 BSP 放到项目之外,就需要在工程根目录的 CMakeLists.txt 中通过 EXTRA_COMPONENT_DIRS 告诉 ESP-IDF 去哪里搜索。
建立依赖后,构建系统会先构建 BSP,并把 BSP 通过 INCLUDE_DIRS 公开的头文件目录提供给 main。PRIV_REQUIRES 中的“私有”表示这项依赖只用于编译和链接 main,不会继续传递给依赖 main 的其他组件。
最后,把 main/main.c 中的 led_init()、led_set() 实现移走,留下调用:
 1#include "esp_check.h"
 2#include "esp_log.h"
 3#include "freertos/FreeRTOS.h"
 4#include "freertos/task.h"
 5#include "led.h"
 6
 7// 应用层只负责“何时亮、何时灭”,板卡接线细节由 BSP 负责。
 8static const char *TAG = "led_demo";
 9
10void app_main(void)
11{
12    // 通过 BSP 初始化 LED,无需在 main.c 中直接调用 gpio_config()。
13    ESP_ERROR_CHECK(led_init());
14
15    while (1) {
16        // true 表示“点亮”,BSP 会把它转换成这块板需要的低电平。
17        ESP_ERROR_CHECK(led_set(true));
18        ESP_LOGI(TAG, "LED on");
19        vTaskDelay(pdMS_TO_TICKS(500));
20
21        // false 表示“熄灭”,应用层不需要记忆高低电平的对应关系。
22        ESP_ERROR_CHECK(led_set(false));
23        ESP_LOGI(TAG, "LED off");
24        vTaskDelay(pdMS_TO_TICKS(500));
25    }
26}
根目录 CMakeLists.txt 仍由 create-project 生成,项目名应为 project(02-02-bsp-led)。此时目录结构是:
 102-02-bsp-led/
 2├── CMakeLists.txt              # 工程入口
 3├── sdkconfig.defaults          # 芯片和 Flash 的默认配置
 4├── main/
 5│   ├── CMakeLists.txt          # 声明 main 对 BSP 的依赖
 6│   └── main.c                 # 应用逻辑:决定何时亮灭
 7└── components/
 8    └── BSP/
 9        ├── CMakeLists.txt      # 注册 BSP 组件
10        └── LED/
11            ├── led.h           # 对应用层公开的 LED 接口
12            └── led.c           # GPIO1 和低电平有效等板级细节
在 02-02-bsp-led 根目录重新选择目标并编译:
1# 第二个工程也要首次确认目标芯片,然后执行编译。
2idf.py set-target esp32s3
3idf.py build
接板后按 2.1 的方法确认串口,再运行 idf.py -p '实际串口路径' flash monitor。验收标准与 2.1 完全相同。还可以在两个工程里分别搜索 GPIO_NUM_1:2.1 只应在 main/main.c 找到,2.2 只应在 components/BSP/LED/led.c 找到。这是板级细节从应用层移出的直接证据。
这次分层到底得到了什么
| 比较 | 2.1 单文件 | 2.2 BSP |
|---|---|---|
main.c 管什么 | 闪烁时序、GPIO1、有效电平 | 闪烁时序与日志 |
| GPIO1 和低电平有效在哪 | main/main.c | components/BSP/LED/led.c |
| 依赖关系 | main → esp_driver_gpio | main → BSP → esp_driver_gpio |
| 改板卡接线时 | 修改应用文件 | 集中修改 BSP 实现 |
| 额外成本 | 文件少 | 多了头文件、实现文件和组件 CMake |
**BSP 的收益是隔离板级细节,不是让这一盏 LED 闪得更好。**如果程序只有一个灯,2.1 更直接;当按键、蜂鸣器等外设陆续加入时,统一的板级接口能防止应用流程里到处散落引脚和有效电平。led_set(bool) 也没有让程序自动兼容其他板子:换板仍要核对原理图并修改或替换 BSP 实现。这里两节都固定使用 GPIO1;引脚做成 Kconfig.projbuild 可配置项留待后续多板实践。
和教材官方工程对答案
教材第 10 章的官方 01_led 工程同样是 GPIO1 低电平点亮。本篇两种实现有意采用同一控制逻辑,方便只观察文件组织的变化;它们与官方实现的差异是:
| 项目 | 官方 01_led | 本篇两个工程 | 原因 |
|---|---|---|---|
| 引脚模式 | GPIO_MODE_INPUT_OUTPUT,使能上拉 | GPIO_MODE_OUTPUT,不使能内部上下拉 | 本篇不通过 gpio_get_level() 读回状态 |
| 切换方式 | LED_TOGGLE() 读回电平后翻转 | led_set(true/false) 显式设置 | 代码里直接看出亮灭顺序 |
| 延时 | vTaskDelay(500) | vTaskDelay(pdMS_TO_TICKS(500)) | 明确表达 500 毫秒 |
| 错误处理 | GPIO 返回值未检查 | ESP_ERROR_CHECK 检查 | 调用失败时报告位置 |
官方工程的 CONFIG_FREERTOS_HZ=1000,因此它的 500 tick 在该工程里等于 500 毫秒;本篇工程默认 tick 配置可能不同,不能直接照抄数值。单纯 GPIO 点灯不需要 NVS 初始化,所以本篇没有加入教材其他片段里的 NVS 代码。
参考资料
- 《DNESP32S3 使用指南(IDF 版)》第 10 章、
ATK_DNESP32S3_V1.2.pdf原理图与官方01_led工程(本地课程资料) - 乐鑫:ESP-IDF v5.5 的
idf.py命令 - 乐鑫:ESP-IDF 组件构建规则